Ce petit quiz t’aide à partir avec les bons outils. Une base mal comprise peut rendre la suite plus difficile, même si tu travailles sérieusement.
Ce n’est pas une note : en cas d’erreur, tu sauras précisément quoi revoir avant d’avancer.
Tu peux revoir les explications ci-dessus, puis ouvrir le chapitre à ton rythme.
Avant de commencer5 questions pour vérifier tes bases
Pourquoi ce chapitre ?
Le problème fondamental : transformer un dessin en preuve
Une figure peut faire soupçonner que trois points sont alignés ou qu'un triangle est rectangle. Pour conclure, il faut une propriété exacte. Les complexes vont traduire la configuration en égalités et rendre le choix du calcul plus lisible : une différence pour un vecteur, un module pour une longueur, un quotient pour comparer deux directions.
Prérequis. Formes algébrique et exponentielle, module d'un quotient, arguments modulo \(2\pi\), vecteurs et angles orientés. On travaille toujours dans un repère orthonormé direct du plan.
Les racines de l'unité et les configurations planes appartiennent au socle. Les similitudes sont expliquées comme outil de résolution ; les racines d'un complexe quelconque et le calcul exact lié au pentagone sont des prolongements guidés.
L'idée avant la formule
Se placer au bon point de départ
Si A a pour affixe a, le nombre \(z-a\) donne le déplacement de A vers M. Soustraire a revient à recentrer le calcul sur A. Par exemple, pour \(a=1+i\) et \(z=4+5i\), ce déplacement a pour affixe \(3+4i\) ; sa longueur vaut 5, même si ni A ni M n'est à l'origine.
Comparer plutôt que décrire séparément
Le quotient \((c-a)/(b-a)\) compare directement \(\overrightarrow{AC}\) à \(\overrightarrow{AB}\). Son module compare les longueurs, son argument mesure l'angle orienté de AB vers AC. Le dénominateur impose \(A\ne B\). Pour parler de l'angle, il faut aussi \(A\ne C\) : un vecteur nul n'a pas de direction.
Une puissance peut refermer un mouvement
Si multiplier par z fait tourner d'un angle \(\theta\) sur le cercle unité, multiplier n fois fait tourner de \(n\theta\). Demander \(z^n=1\) revient à demander que le mouvement revienne au départ après n étapes. Les angles possibles seront répartis régulièrement : c'est l'origine des polygones réguliers que nous allons construire.
Le cours formel
Affixes de points et de vecteurs
Distances et lieux géométriques
L'inégalité \(|z-a|\le r\) avec \(r>0\) décrit le disque fermé ; \(|z-a|<r\) décrit son intérieur. L'égalité \(|z-a|=|z-b|\) avec \(a\ne b\) décrit la médiatrice du segment \([AB]\).
Un quotient pour comparer deux vecteurs
Pour l'alignement, un quotient nul correspond à \(C=A\) et convient. Pour l'orthogonalité de deux droites, il faut deux directions non nulles : préciser les points distincts est indispensable.
Rotations et transformations : un outil expliqué
Multiplier \(z\) par \(\e^{i\theta}\) conserve sa distance à l'origine et ajoute \(\theta\) à son argument. C'est une rotation de centre \(O\) et d'angle \(\theta\). Pour faire tourner autour de \(\omega\), on déplace d'abord le centre à l'origine :
\[z'-\omega=\e^{i\theta}(z-\omega).\]
Multiplier par un réel \(k\) est une homothétie de centre \(O\) et de rapport \(k\). Si \(k<0\), l'angle est en plus décalé de \(\pi\).
Si \(a=1\), c'est une translation ; si \(a=0\), tous les points ont la même image, donc ce n'est pas une similitude. La conjugaison \(z\mapsto\overline z\) est la symétrie par rapport à l'axe réel ; elle conserve les distances et renverse l'orientation.
Racines de l'unité : déterminer toutes les solutions
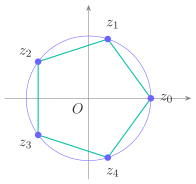
Les cinq points ont ici pour arguments \(2k\pi/5\). Les segments relient les indices consécutifs ; le dessin n'est pas utilisé pour prouver les valeurs des racines.
Racines d'un complexe et longueurs de cordes
Pour deux points du cercle unité d'arguments \(\alpha,\beta\), la longueur de la corde est
par Euler. Le module du produit est \(|2i||\e^{im}||\sin h|=2\times1\times|\sin h|\). Cela prouve la formule, y compris lorsque les deux points coïncident. Pour deux sommets consécutifs d'un polygone régulier à \(n\ge3\) sommets inscrit dans un cercle de rayon \(R\), la longueur du côté est donc \(2R\sin(\pi/n)\).
Boîte à outils : de la figure à la preuve
Construire les deux triangles équilatéraux sur un segment
Orthogonalité et lieu privé d'un point
Soient A et B d'affixes 0 et 2. Pour \(z\ne2\), le quotient \(z/(z-2)\) compare les vecteurs de M vers A et B, puisque l'on peut changer simultanément leurs signes. Si \(z\ne0\) aussi, le quotient est imaginaire pur exactement lorsque l'angle AMB est droit. Le lieu attendu est le cercle de diamètre AB, privé des extrémités lorsque l'on parle d'un angle.
Calculons le quotient avec \(z=x+iy\). Multiplier numérateur et dénominateur par \((x-2)-iy\) donne un dénominateur \((x-2)^2+y^2\), strictement positif tant que \(z\ne2\). Le numérateur se développe en \(x(x-2)-ixy+iy(x-2)-i^2y^2\). Les termes réels sont \(x(x-2)+y^2\) ; les imaginaires donnent \(i[-xy+xy-2y]=-2iy\).
La partie réelle du quotient est donc \([x(x-2)+y^2]/[(x-2)^2+y^2]\). Comme le dénominateur est non nul, elle s'annule exactement lorsque \(x^2-2x+y^2=0\). Ajouter 1 des deux côtés donne \(x^2-2x+1+y^2=1\), soit \((x-1)^2+y^2=1\). Cette équation décrit le cercle de centre \((1,0)\) et de rayon 1, dont \(A\) et \(B\) sont les extrémités d'un diamètre.
Si l'on demande seulement un quotient imaginaire pur, \(z=0\) convient : le quotient vaut 0, qui est imaginaire pur. Si l'on demande un angle entre les droites \(MA\) et \(MB\), on retire aussi \(z=0\), car le vecteur \(MA\) serait nul et ne définirait pas de direction. Le point \(z=2\) est exclu dans tous les cas, puisque le quotient n'y est pas défini.
Transformer les racines en un polygone déplacé
Exercices progressifs
Les exercices 1 à 5 consolident les bases, 6 à 10 relient les notions et 11 à 15 demandent davantage d'initiative. Cherche d'abord, puis utilise un indice si tu en as besoin.
Exercice 1 : Vecteur et milieu ★☆☆
Pour \(a=2-i\) et \(b=-2+5i\), calcule l’affixe de \(\overrightarrow{AB}\), celle du milieu et la distance \(AB\).
Exercice 2 : Un cercle et un disque ★☆☆
Décris \(|z-3+2i|=4\) et \(|z+i|<1\).
Exercice 3 : Médiatrice ★☆☆
Détermine l’ensemble \(|z-2|=|z-4i|\). Donne une équation cartésienne.
Exercice 4 : Alignement ★☆☆
Les points d’affixes \(a=1+i\), \(b=3+2i\), \(c=7+4i\) sont-ils alignés ?
Exercice 5 : Angle droit ★☆☆
Pour \(a=2\), \(b=4+i\), \(c=1+2i\), prouve que le triangle est rectangle isocèle.
Exercice 6 : Rotation de centre donné ★★☆
La rotation de centre \(1+i\) et d’angle \(\pi/2\) envoie \(z\) sur \(z'\). Donne sa formule puis l’image de \(3+i\).
Exercice 7 : Racines quatrièmes ★★☆
Résous \(z^4=1\) et représente les solutions.
Exercice 8 : Calculer avec j ★★☆
Pour \(j=\e^{2i\pi/3}\), simplifie \(j^{2026}\), \(1+j\) et \((1+j)^2\).
Exercice 9 : Racines cubiques, prolongement ★★☆
Résous \(z^3=-8\) dans \(\C\).
Exercice 10 : Un lieu avec quotient ★★☆
Décris les \(z\ne1\) tels que \((z-i)/(z-1)\) soit réel.
Exercice 11 : Cercle d’un rapport ★★★
Détermine les \(z\) tels que \(|z-1|=2|z+1|\).
Exercice 12 : Transformation et point fixe ★★★
Étudie \(z'=(1+i)z+2\) : centre, rapport et angle.
Exercice 13 : Côté d’un hexagone ★★★
Un hexagone régulier est inscrit dans un cercle de rayon 3. Calcule son côté et sa grande diagonale.
Exercice 14 : Intersection de racines ★★★
Détermine \(\U_4\cap\U_6\) sans lister tous les nombres de \(\U_6\).
Exercice 15 : Une suite en spirale ★★★
Soit \(z_0=0\) et \(z_{n+1}=\frac{1+i}{2}z_n+1\). Trouve le point fixe \(\omega\), exprime \(z_n-\omega\) puis étudie sa distance à \(\omega\).
Problème : Pour aller plus loin
Ce prolongement est accessible à partir du cours : les résultats supplémentaires sont guidés, et leur mémorisation n'est pas un préalable. Tu peux répartir la recherche sur plusieurs séances.
Le pentagone et le nombre d'or
Pose \(\zeta=\e^{2i\pi/5}\) et \(t=\zeta+\zeta^{-1}\). On veut calculer exactement \(\cos(2\pi/5)\) puis le rapport diagonale/côté d'un pentagone régulier. Durée indicative : 75 à 100 minutes.
Partie I : Une équation réelle issue de cinq racines
Justifie \(1+\zeta+\zeta^2+\zeta^3+\zeta^4=0\) et \(\zeta^{-1}=\zeta^4\).
Divise la somme par \(\zeta^2\) et montre que \(t^2+t-1=0\).
Justifie que \(t>0\) puis calcule \(t\) et \(\cos(2\pi/5)\).
Partie II : Un angle moitié
Utilise la duplication pour calculer \(\cos(\pi/5)\), en justifiant le choix du signe.
Vérifie que \(2\cos(\pi/5)=(1+\sqrt5)/2\).
Partie III : Une proportion géométrique
Dans le cercle unité, exprime la longueur \(s\) du côté et \(d\) de la diagonale reliant deux sommets séparés par un sommet.
Démontre \(d/s=2\cos(\pi/5)\).
Pose \(\varphi=d/s\). Vérifie \(\varphi^2=\varphi+1\), puis explique pourquoi le rapport ne dépend pas du rayon du cercle.
Pistes
\(\zeta^2+\zeta^{-2}=t^2-2\). Pour l'angle moitié, le cosinus est positif. Pour les longueurs, utilise \(2\sin(\theta/2)\) et la duplication du sinus.
et \(\zeta\ne1\), car son angle n'est pas un tour entier. Pour \(S=1+\zeta+\zeta^2+\zeta^3+\zeta^4\), la soustraction \(S-\zeta S\) donne \(1-\zeta^5=0\). Donc \((1-\zeta)S=0\), et comme \(1-\zeta\ne0\), \(S=0\). Enfin
2. Le nombre \(\zeta^2\) est non nul. En divisant chaque terme de \(S=0\) par lui, on obtient \(\zeta^{-2}+\zeta^{-1}+1+\zeta+\zeta^2=0\). Regroupons les exposants opposés : \((\zeta^2+\zeta^{-2})+t+1=0\). Le carré de \(t\) vaut
Donc la première parenthèse vaut \(t^2-2\), et l'équation devient \(t^2+t-1=0\).
3. Euler donne \(t=2\cos(2\pi/5)\), donc \(t\) est réel. L'angle \(2\pi/5\) est entre 0 et \(\pi/2\), où le cosinus est positif : \(t>0\). Le discriminant de \(t^2+t-1\) vaut \(1-4(-1)=5\), donc ses deux racines sont \((-1\pm\sqrt5)/2\). Seule la racine avec le signe plus est positive, puisque \(\sqrt5>1\). Ainsi \(t=(\sqrt5-1)/2\), puis
Le nombre \((1+\sqrt5)/4\) est positif et possède le carré recherché ; il est donc égal au cosinus. Multiplier par 2 donne \(2\cos(\pi/5)=(1+\sqrt5)/2\).
Partie III : Interpréter les deux cordes
1. Entre deux sommets consécutifs, l'angle central est \(2\pi/5\). La formule de la corde, avec rayon 1, donne \(s=2\sin(\pi/5)\). Une diagonale qui saute un sommet couvre deux intervalles, donc un angle \(4\pi/5\) ; sa longueur est \(d=2\sin(2\pi/5)\). Les sinus sont positifs pour ces angles, ce qui permet d'enlever les valeurs absolues.
2. Comme \(\sin(\pi/5)>0\), le côté est non nul et le quotient est défini. La duplication du sinus donne
Les deux expressions sont égales. Si le rayon devient \(R>0\), les longueurs deviennent \(Rs\) et \(Rd\) ; leur quotient vaut \(Rd/(Rs)=d/s\). Le nombre obtenu décrit donc une proportion de la figure, indépendante de sa taille.
Faire le point par une variante autonome
Essaie cette variante sans relire le corrigé précédent. Explique le choix de ta méthode, puis utilise les contrôles pour décider quelle notion retravailler.
Fiche-mémoire
\(\overrightarrow{AB}\) a pour affixe \(b-a\) ; \(AB=|b-a|\) ; le milieu a pour affixe \((a+b)/2\).
Le quotient \((c-a)/(b-a)\) a pour module \(AC/AB\) et pour argument l'angle de \(\overrightarrow{AB}\) vers \(\overrightarrow{AC}\).
Quotient réel : alignement ; quotient imaginaire pur non nul : orthogonalité des directions.
Rotation : \(z'-\omega=\e^{i\theta}(z-\omega)\).
\(\U_n=\{\e^{2ik\pi/n}:0\le k<n\}\) ; somme nulle pour \(n\ge2\).
Une corde du cercle de rayon \(R\) mesure \(2R|\sin((\beta-\alpha)/2)|\).
Contrôle. Les points définissant mes droites sont-ils distincts ? Ai-je conservé l'ordre des vecteurs ? Ai-je distingué l'argument modulo \(2\pi\) d'une égalité réelle ? Ai-je compté toutes les racines une seule fois ?
Maîtrise du chapitre
Validation contrôlée
Réponds aux QCM, sélectionne les bonnes propositions ou remets les étapes dans l'ordre. Le site vérifie chaque réponse avant d'ouvrir la balise suivante.