Avant de commencer5 questions pour vérifier tes bases
Ton parcours dans ce chapitre
Une figure de l'espace demande de l'entraînement : deux traits qui se croisent sur une feuille ne représentent pas forcément deux droites qui se rencontrent. Nous allons relier ce que tu observes à des déplacements, puis aux calculs qui permettent de décider.
Bases à reprendre si besoin : \(\vect{AB}\) va de A vers B ; ses coordonnées se calculent par « arrivée moins départ ». Un scalaire est un nombre. Multiplier par \(-2\) inverse le sens d'un vecteur et double sa longueur. Résoudre un système signifie trouver des nombres qui vérifient toutes les équations à la fois.
Chaque pause propose deux indices et une explication ; tu peux les consulter directement. Après une solution, essaie la variante en cachant le modèle.
Programme : on travaille le calcul vectoriel, les configurations, les bases et les repères du programme applicable en 2026–2027. Les représentations paramétriques préparent la fiche 4. Le problème de barycentres est un approfondissement guidé proposé par le programme ; il n'est pas un préalable. Aucun déterminant \(3\times3\) n'est nécessaire dans ce parcours.
Pourquoi étudier les vecteurs dans l'espace ?
Du plan à l'espace
En Première, tu as travaillé avec des vecteurs dans le plan : des déplacements dans un plan, repérées par deux coordonnées \((x, y)\). Tu as appris à les additionner, les multiplier par un scalaire, calculer le milieu d'un segment, et vérifier si des points sont alignés.
En Terminale, on étudie aussi les déplacements dans l'espace, par exemple ceux d'un objet qui se déplace en longueur, en largeur et en hauteur. Les vecteurs permettent de décrire ces trois composantes et de raisonner sur les configurations.
La bonne nouvelle : presque tout ce que tu sais déjà se généralise directement. Un vecteur a maintenant 3 coordonnées au lieu de 2, et les formules sont les mêmes, avec une coordonnée supplémentaire. Les nouvelles notions spécifiques à l'espace sont essentiellement la coplanarité (est-ce que des vecteurs sont dans un même plan ?) et la décomposition dans une base de l'espace (3 vecteurs au lieu de 2).
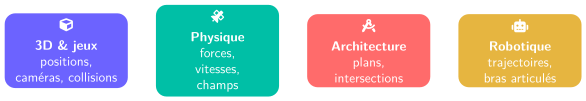
Les applications concrètes
Ce que tu vas apprendre
Dans cette fiche, tu vas travailler :
Les opérations sur les vecteurs de l'espace (addition, multiplication par un scalaire) et leurs coordonnées.
La translation comme application géométrique des vecteurs.
La notion de combinaison linéaire, qui permet d'exprimer un vecteur à l'aide d'autres vecteurs.
La colinéarité (deux vecteurs dans la même direction) et la coplanarité (trois vecteurs dans un même plan).
Les bases de l'espace et les repères.
Les directions de droites et de plans, et comment vérifier qu'un point appartient à une droite ou un plan.
L'idée avant la formule
Qu'est-ce qu'un vecteur, au fond ?
Passer de 2D à 3D : qu'est-ce qui change ?
Exprimer un vecteur à l'aide d'autres vecteurs
Le cours formel
Rappels et généralisation : vecteurs de l'espace
Opérations sur les vecteurs
L'addition des vecteurs et la multiplication par un réel se calculent coordonnée par coordonnée. Pour garder les signes visibles, on calcule chaque composante sur une ligne et on vérifie ensuite le déplacement obtenu.
Translation
Combinaison linéaire
Colinéarité
Coplanarité et indépendance linéaire
C'est la grande nouveauté de la Terminale par rapport à la Première.
Familles libres, bases et repères
Lire une base sur un cube
Dans le cube ci-dessous, les trois arêtes issues de O donnent trois directions non coplanaires. Elles forment une base \((\vect{OA},\vect{OB},\vect{OC})\). La perspective modifie leur apparence sur la feuille, pas les coordonnées des points dans ce repère.
Prévois puis observe : en tournant la vue, M peut sembler plus proche d'une face. Sa position mathématique au centre a-t-elle changé ? Repère les trois directions depuis O, puis vérifie que \(M(1/2,1/2,1/2)\) reste le centre. Dans le repère (O ; OA, OB, OC), M a pour coordonnées (0,5 ; 0,5 ; 0,5). Prévois ce qui change quand tu fais tourner seulement le point de vue. O(0 ; 0 ; 0), A(1 ; 0 ; 0), B(0 ; 1 ; 0), C(0 ; 0 ; 1) et M(0,5 ; 0,5 ; 0,5). Changer le point de vue ne modifie aucune de ces coordonnées. O(0 ; 0 ; 0), A(1 ; 0 ; 0), B(0 ; 1 ; 0), C(0 ; 0 ; 1) et M(0,5 ; 0,5 ; 0,5). Changer le point de vue ne modifie aucune de ces coordonnées. Deux arêtes peuvent sembler alignées sur une vue. Utilise leurs coordonnées pour décider si elles le sont réellement dans l’espace.Changer de vue, conserver les coordonnées
Lire les valeurs et les coordonnées
Directions de droites et de plans
Distinguer les positions relatives
La boîte à outils : Réflexes pour le bac
Exercices
Exercice 1 ★☆☆ : Coordonnées de vecteurs et opérations
Dans un repère \((O, \vec{i}, \vec{j}, \vec{k})\), on donne \(A(2,-1,3)\), \(B(5,2,-1)\), \(C(0,4,1)\).
Calculer les coordonnées de \(\vect{AB}\), \(\vect{AC}\), et \(\vect{BC}\).
Vérifier la relation de Chasles : \(\vect{AB} + \vect{BC} = \vect{AC}\).
Calculer \(2\vect{AB} - 3\vect{AC}\).
Déterminer les coordonnées du milieu \(I\) de \([AB]\) et du milieu \(J\) de \([AC]\).
Exercice 2 ★☆☆ : Translation
Soit \(\vec{u}\coord{-1}{3}{2}\) et les points \(A(4,1,-2)\), \(B(0,5,3)\), \(C(-2,2,1)\).
Déterminer les images \(A'\), \(B'\), \(C'\) de \(A\), \(B\), \(C\) par la translation \(t_{\vec{u}}\).
Vérifier que \(\vect{A'B'} = \vect{AB}\).
Quel vecteur de translation transforme \(A'\) en \(A\) ?
Exercice 3 ★☆☆ : Colinéarité et alignement
Les vecteurs \(\vec{u}\coord{2}{-4}{6}\) et \(\vec{v}\coord{-3}{6}{-9}\) sont-ils colinéaires ?
Les points \(A(1,2,3)\), \(B(3,6,7)\), \(C(5,10,11)\) sont-ils alignés ?
Trouver \(k\) tel que \(\vec{u}\coord{k}{6}{-4}\) et \(\vec{v}\coord{3}{-9}{6}\) soient colinéaires.
Exercice 4 ★☆☆ : Coplanarité
Les vecteurs \(\vec{u}\coord{1}{0}{2}\), \(\vec{v}\coord{0}{1}{-1}\), \(\vec{w}\coord{2}{1}{3}\) sont-ils coplanaires ?
Les points \(A(1,0,0)\), \(B(0,1,0)\), \(C(0,0,1)\), \(D(1,1,1)\) sont-ils coplanaires ?
Exercice 5 ★★☆ : Représentation paramétrique de droites
Écrire la représentation paramétrique de la droite \(d\) passant par \(A(1,-2,5)\) et de vecteur directeur \(\vec{u}\coord{3}{1}{-2}\).
Le point \(M(7, 0, 1)\) appartient-il à \(d\) ?
Le point \(N(4,-1,4)\) appartient-il à \(d\) ?
Écrire la représentation paramétrique de la droite \((BC)\) avec \(B(2,3,-1)\) et \(C(5,0,2)\).
Exercice 6 ★★☆ : Représentation paramétrique de plans
Écrire la représentation paramétrique du plan \(\mathcal{P}\) passant par \(A(2,0,1)\), dirigé par \(\vec{u}\coord{1}{1}{0}\) et \(\vec{v}\coord{0}{2}{-1}\).
Le point \(M(3,4,-1)\) appartient-il à \(\mathcal{P}\) ?
Le point \(N(1,-1,2)\) appartient-il à \(\mathcal{P}\) ?
Exercice 7 ★★☆ : Parallélisme
On donne les droites : \(d_1\) : passant par \(A(1,0,2)\), vecteur directeur \(\vec{u}_1\coord{2}{-1}{3}\). \(d_2\) : passant par \(B(3,1,-1)\), vecteur directeur \(\vec{u}_2\coord{-4}{2}{-6}\). \(d_3\) : passant par \(C(0,1,1)\), vecteur directeur \(\vec{u}_3\coord{1}{1}{-1}\).
\(d_1\) et \(d_2\) sont-elles parallèles ?
\(d_1\) et \(d_3\) sont-elles parallèles ?
\(d_1\) et \(d_2\) sont-elles confondues ?
Exercice 8 ★★☆ : Décomposition dans une base
On considère \(\vec{e}_1\coord{1}{1}{0}\), \(\vec{e}_2\coord{0}{1}{1}\), \(\vec{e}_3\coord{1}{0}{1}\).
Vérifier que \((\vec{e}_1,\vec{e}_2,\vec{e}_3)\) est une base de l'espace en montrant qu'ils ne sont pas coplanaires.
Décomposer \(\vec{w}\coord{2}{3}{1}\) dans la base \((\vec{e}_1,\vec{e}_2,\vec{e}_3)\) : trouver \(\alpha,\beta,\gamma\) tels que \(\vec{w}=\alpha\vec{e}_1+\beta\vec{e}_2+\gamma\vec{e}_3\).
Exercice 9 ★★☆ : Intersection de droites
On donne \(d_1:\begin{cases}x=1+t\\y=2-t\\z=3+2t\end{cases}\) et \(d_2:\begin{cases}x=3-s\\y=s\\z=7-2s\end{cases}\).
Les droites \(d_1\) et \(d_2\) sont-elles parallèles ?
Déterminer leur point d'intersection (s'il existe).
Exercice 10 ★★☆ : Application : parallélogramme dans l'espace
Soient \(A(1,2,3)\), \(B(4,1,5)\), \(C(6,3,4)\).
Déterminer \(D\) tel que \(ABCD\) soit un parallélogramme (dans cet ordre).
Calculer les coordonnées du centre du parallélogramme.
Les points \(A\), \(B\), \(C\), \(D\) sont-ils coplanaires ? Justifier.
Exercice 11 ★★★ : Points alignés et paramètre
Soient \(A(1,2,3)\), \(B(3,a,7)\), \(C(5,10,11)\) où \(a\) est un réel.
Pour quelle valeur de \(a\) les points \(A\), \(B\), \(C\) sont-ils alignés ?
Pour cette valeur de \(a\), écrire la représentation paramétrique de la droite \((AC)\).
Le point \(D(9,18,19)\) est-il sur cette droite ?
Exercice 12 ★★★ : Intersection droite/plan
On considère le plan \(\mathcal{P}:\begin{cases}x=1+s+2t\\y=2s-t\\z=2+s+3t\end{cases}\) et la droite \(d:\begin{cases}x=-1+3u\\y=1-u\\z=4+u\end{cases}\).
Déterminer le point d'intersection de \(d\) et \(\mathcal{P}\) (s'il existe).
Le vecteur directeur de \(d\) est-il coplanaire avec les vecteurs directeurs de \(\mathcal{P}\) ?
Pour aller plus loin : Barycentres et coordonnées ★★★
Soit \((O,\vec{i},\vec{j},\vec{k})\) un repère de l'espace.
Partie A : Barycentre de deux points
Soient \(A\) et \(B\) deux points, et \(\alpha, \beta\) deux réels tels que \(\alpha+\beta\neq 0\).
Montrer qu'il existe un unique point \(G\) tel que \(\alpha\,\vect{GA}+\beta\,\vect{GB}=\vec{0}\).
En déduire que \(\vect{OG}=\dfrac{\alpha\,\vect{OA}+\beta\,\vect{OB}}{\alpha+\beta}\).
Vérifier que pour
\[\begin{aligned}\alpha &= \beta\\[.35em]&= 1 ,\end{aligned}\]on retrouve le milieu de \([AB]\).
Application : \(A(1,3,2)\), \(B(5,-1,6)\), \(\alpha=3\), \(\beta=1\). Calculer les coordonnées de \(G\).
Montrer que \(G\) appartient à la droite \((AB)\). Où se situe-t-il sur cette droite ?
Partie B : Barycentre de trois points et coplanarité
Soient \(A\), \(B\), \(C\) trois points non alignés, et \(\alpha,\beta,\gamma\) trois réels tels que \(\alpha+\beta+\gamma\neq 0\).
Par analogie, montrer qu'il existe un unique point \(G\) tel que \(\alpha\,\vect{GA}+\beta\,\vect{GB}+\gamma\,\vect{GC}=\vec{0}\), et exprimer \(\vect{OG}\).
Montrer que \(G\) appartient au plan \((ABC)\).
Application : \(A(1,0,0)\), \(B(0,1,0)\), \(C(0,0,1)\),
\[\begin{aligned}\alpha &= \beta\\[.35em]&= \gamma\\[.35em]&= 1 .\end{aligned}\]Calculer \(G\) (c'est le centre de gravité du triangle \(ABC\)).
Démontrer que le centre de gravité d'un triangle est situé aux deux tiers de chaque médiane à partir du sommet.
Partie C : Barycentre de quatre points et tétraèdre
Soient \(A\), \(B\), \(C\), \(D\) quatre points non coplanaires.
Définir le barycentre \(G\) de \((A,\alpha)\), \((B,\beta)\), \((C,\gamma)\), \((D,\delta)\) avec \(\alpha+\beta+\gamma+\delta\neq 0\).
Pour
\[\begin{aligned}\alpha &= \beta\\[.35em]&= \gamma\\[.35em]&= \delta\\[.35em]&= 1 ,\end{aligned}\]montrer que \(G=\left(\frac{x_A+x_B+x_C+x_D}{4},\ldots\right)\) est le centre de gravité du tétraèdre \(ABCD\).
Application numérique avec \(A(1,0,0)\), \(B(0,1,0)\), \(C(0,0,1)\), \(D(0,0,0)\).
(Bonus) Montrer que les quatre médianes du tétraèdre (segments joignant chaque sommet au centre de gravité de la face opposée) sont concourantes en \(G\), et que \(G\) divise chaque médiane dans le rapport \(3:1\).
Corrigés détaillés
Corrigé : Exercice 1
On calcule chaque vecteur en faisant arrivée \(-\) départ :
\[\begin{aligned}\vect{AB} &= \coord{5-2}{2-(-1)}{-1-3}\\[.35em]&= \coord{3}{3}{-4}\end{aligned}\]\[\begin{aligned}\vect{AC} &= \coord{0-2}{4-(-1)}{1-3}\\[.35em]&= \coord{-2}{5}{-2}\end{aligned}\]\[\begin{aligned}\vect{BC} &= \coord{0-5}{4-2}{1-(-1)}\\[.35em]&= \coord{-5}{2}{2}\end{aligned}\]On vérifie \(\vect{AB}+\vect{BC}\) :
\[\begin{aligned}\vect{AB} +\vect{BC} &= \coord{3}{3}{-4} +\coord{-5}{2}{2}\\&= \coord{3-5}{3+2}{-4+2}\\&= \coord{-2}{5}{-2}\\&= \vect{AC} \quad✓\end{aligned}\]La relation de Chasles est bien vérifiée.
- \[\begin{aligned}2\vect{AB}-3\vect{AC} &= 2\coord{3}{3}{-4}-3\coord{-2}{5}{-2}\\[.35em]&= \coord{6}{6}{-8}-\coord{-6}{15}{-6}\\[.35em]&= \coord{6+6}{6-15}{-8+6}\\[.35em]&= \coord{12}{-9}{-2}\end{aligned}\]
Milieu \(I\) de \([AB]\) : \(I\left(\frac{2+5}{2},\frac{-1+2}{2},\frac{3+(-1)}{2}\right) = I\left(\frac{7}{2},\frac{1}{2},1\right)\)
Milieu \(J\) de \([AC]\) : \(J\left(\frac{2+0}{2},\frac{-1+4}{2},\frac{3+1}{2}\right) = J\left(1,\frac{3}{2},2\right)\)
Corrigé : Exercice 2
La translation \(t_{\vec{u}}\) ajoute les coordonnées de \(\vec{u}\) à chaque point :
\[\begin{aligned}A' &= (4-1,\,1+3,\,-2+2)\\[.35em]&= \boldsymbol{(3,4,0)}\end{aligned}\]\[\begin{aligned}B' &= (0-1,\,5+3,\,3+2)\\[.35em]&= \boldsymbol{(-1,8,5)}\end{aligned}\]\[\begin{aligned}C' &= (-2-1,\,2+3,\,1+2)\\[.35em]&= \boldsymbol{(-3,5,3)}\end{aligned}\]- \[\begin{aligned}\vect{A'B'} &= \coord{-1-3}{8-4}{5-0}\\[.35em]&= \coord{-4}{4}{5}\end{aligned}\]
et
\[\begin{aligned}\vect{AB} &= \coord{0-4}{5-1}{3-(-2)}\\[.35em]&= \coord{-4}{4}{5} .\end{aligned}\]On a bien \(\vect{A'B'}=\vect{AB}\) ✓. La translation conserve les vecteurs.
Pour transformer \(A'\) en \(A\), il faut la translation de vecteur
\[\begin{aligned}\vect{A'A} &= -\vec{u}\\[.35em]&= \coord{1}{-3}{-2} .\end{aligned}\]
Corrigé : Exercice 3
On cherche \(\lambda\) tel que \(\vec{v}=\lambda\vec{u}\). Première coordonnée : \(-3=\lambda\times 2 \Rightarrow \lambda=-\frac{3}{2}\). Vérifions :
\[\begin{aligned}\lambda\times(-4) &= -\frac{3}{2}\times(-4)\\[.35em]&= 6\end{aligned}\]✓ et
\[\begin{aligned}\lambda\times 6 &= -\frac{3}{2}\times 6\\[.35em]&= -9\end{aligned}\]✓. Les trois coordonnées donnent le même \(\lambda\), donc \(\vec{u}\) et \(\vec{v}\) sont colinéaires.
\(\vect{AB}=\coord{2}{4}{4}\) et \(\vect{AC}=\coord{4}{8}{8}\). On vérifie : \(\vect{AC}=2\vect{AB}\) (chaque coordonnée est le double). Donc \(\vect{AB}\) et \(\vect{AC}\) sont colinéaires, ce qui signifie que \(A\), \(B\), \(C\) sont alignés.
Pour que \(\vec{u}\) et \(\vec{v}\) soient colinéaires, il faut \(\vec{u}=\lambda\vec{v}\) pour un certain \(\lambda\). De la deuxième coordonnée : \(6=\lambda\times(-9)\Rightarrow\lambda=-\frac{2}{3}\). Troisième :
\[\begin{aligned}-4 &= \lambda\times 6\\[.35em]&= -\frac{2}{3}\times 6\\[.35em]&= -4\end{aligned}\]✓. Première :
\[\begin{aligned}k &= \lambda\times 3\\[.35em]&= -\frac{2}{3}\times 3\\[.35em]&= \boldsymbol{-2} .\end{aligned}\]
Corrigé : Exercice 4
Les vecteurs \(\vec u=(1,0,2)\) et \(\vec v=(0,1,-1)\) ne sont pas colinéaires. Cherchons \(\vec w=\alpha\vec u+\beta\vec v\). La première coordonnée donne \(\alpha=2\) et la deuxième \(\beta=1\). La troisième donne
\[\begin{aligned}2\alpha-\beta &= 4-1\\[.35em]&= 3 ,\end{aligned}\]la valeur attendue. Ainsi \(\vec w=2\vec u+\vec v\) : les trois vecteurs sont coplanaires.
On calcule \(\vect{AB}=(-1,1,0)\), \(\vect{AC}=(-1,0,1)\) et \(\vect{AD}=(0,1,1)\). Les deux premiers ne sont pas colinéaires. La relation \(\vect{AD}=s\vect{AB}+t\vect{AC}\) demanderait
\[\begin{cases}-s-t=0,\\s=1,\\t=1.\end{cases}\]Les deux dernières équations imposent
\[\begin{aligned}s &= t\\[.35em]&= 1 ,\end{aligned}\]mais alors \(-s-t=-2\ne0\). Le système est incompatible : D est hors du plan (ABC), donc les quatre points ne sont pas coplanaires.
Corrigé : Exercice 5
- \(d:\begin{cases}x=1+3t\\y=-2+t\\z=5-2t\end{cases},\ t\in\R\)
\(M(7,0,1)\in d\) ? On cherche \(t\) : \(7=1+3t\Rightarrow t=2\). Vérification :
\[\begin{aligned}y &= -2+2\\[.35em]&= 0\end{aligned}\]✓,
\[\begin{aligned}z &= 5-4\\[.35em]&= 1\end{aligned}\]✓. Donc \(M\in d\).
\(N(4,-1,4)\in d\) ? On cherche \(t\) : \(4=1+3t\Rightarrow t=1\). Vérification :
\[\begin{aligned}y &= -2+1\\[.35em]&= -1\end{aligned}\]✓, mais \(z=5-2=3\neq 4\). Le système est incompatible, donc \(N\notin d\).
Vecteur directeur : \(\vect{BC}=\coord{3}{-3}{3}\). On peut simplifier par 3 : \(\vec{u}=\coord{1}{-1}{1}\).
\((BC):\begin{cases}x=2+t\\y=3-t\\z=-1+t\end{cases},\ t\in\R\)
Corrigé : Exercice 6
- \(\mathcal{P}:\begin{cases}x=2+s\\y=s+2t\\z=1-t\end{cases},\ (s,t)\in\R^2\)
\(M(3,4,-1)\in\mathcal{P}\) ? On résout : \(x: 3=2+s\Rightarrow s=1\). \(z: -1=1-t\Rightarrow t=2\). Vérifions \(y: s+2t=1+4=5\neq 4\). Incompatible, donc \(M\notin\mathcal{P}\).
\(N(1,-1,2)\in\mathcal{P}\) ? \(x: 1=2+s\Rightarrow s=-1\). \(z: 2=1-t\Rightarrow t=-1\). Vérifions \(y: s+2t=-1-2=-3\neq -1\). Incompatible, donc \(N\notin\mathcal{P}\).
Corrigé : Exercice 7
- \[\begin{aligned}\vec{u}_2 &= \coord{-4}{2}{-6}\\[.35em]&= -2\coord{2}{-1}{3}\\[.35em]&= -2\vec{u}_1 .\end{aligned}\]
Donc \(\vec{u}_1\) et \(\vec{u}_2\) sont colinéaires : \(d_1\parallel d_2\).
\(\vec{u}_3=\coord{1}{1}{-1}\). On teste : \(\frac{1}{2}\neq\frac{1}{-1}\). Les rapports ne sont pas égaux, donc \(d_1\) et \(d_3\) ne sont pas parallèles.
Deux droites parallèles sont confondues si et seulement si un point de l'une appartient à l'autre. \(B(3,1,-1)\in d_1\) ? On cherche \(t\) : \(3=1+2t\Rightarrow t=1\). Alors \(y=0+(-1)\times 1=-1\neq 1\). Donc \(B\notin d_1\) et \(d_1\neq d_2\) : elles sont parallèles et distinctes.
Corrigé : Exercice 8
Les vecteurs \(\vec e_1=(1,1,0)\) et \(\vec e_2=(0,1,1)\) ne sont pas colinéaires. Pour écrire
\[\begin{aligned}\vec e_3 &= (1,0,1)\\[.35em]&= a\vec e_1+b\vec e_2 ,\end{aligned}\]la première et la troisième coordonnées imposeraient
\[\begin{aligned}a &= b\\[.35em]&= 1 .\end{aligned}\]Mais la deuxième vaudrait alors \(a+b=2\), au lieu de 0. Les trois vecteurs ne sont pas coplanaires ; ils forment une base de l'espace.
On cherche \(\alpha,\beta,\gamma\) tels que
\[\begin{cases}\alpha+\gamma=2,\\\alpha+\beta=3,\\\beta+\gamma=1.\end{cases}\]De la première ligne, \(\gamma=2-\alpha\). Dans la troisième :
\[\begin{aligned}\beta&=1-\gamma\\[.35em]&=1-(2-\alpha)\\[.35em]&=\alpha-1.\end{aligned}\]La deuxième devient \(\alpha+(\alpha-1)=3\), donc \(2\alpha=4\) et \(\alpha=2\). On en déduit \(\beta=1\) et \(\gamma=0\). Contrôle :
\[\begin{aligned}2\vec e_1+\vec e_2 &= (2,2,0)+(0,1,1)\\[.35em]&= (2,3,1)\\[.35em]&= \vec w .\end{aligned}\]Les coordonnées de \(\vec w\) dans la nouvelle base sont donc \((2,1,0)\), tandis que \((2,3,1)\) étaient ses coordonnées dans la base de départ.
Corrigé : Exercice 9
Vect. dir. de \(d_1\) : \(\vec{u}_1\coord{1}{-1}{2}\). Vect. dir. de \(d_2\) : \(\vec{u}_2\coord{-1}{1}{-2}=-\vec{u}_1\). Ils sont colinéaires, donc \(d_1\parallel d_2\).
Mais attention, parallèles ne signifie pas forcément distinctes ! Vérifions si un point de \(d_2\) est sur \(d_1\). Pour \(s=0\), \(d_2\) passe par \((3,0,7)\). On cherche \(t\) sur \(d_1\) : \(3=1+t\Rightarrow t=2\). Vérifions :
\[\begin{aligned}y &= 2-2\\[.35em]&= 0\end{aligned}\]✓,
\[\begin{aligned}z &= 3+4\\[.35em]&= 7\end{aligned}\]✓. Donc \((3,0,7)\in d_1\) et \(d_1\) et \(d_2\) sont confondues.
Comme \(d_1=d_2\), tout point de l'une est aussi sur l'autre. Tous les points d'intersection forment la droite elle-même.
Corrigé : Exercice 10
\(ABCD\) est un parallélogramme si et seulement si \(\vect{AB} = \vect{DC}\).
Calculons les coordonnées de \(\vect{AB}\) avec \(A(1,2,3)\) et \(B(4,1,5)\):
\[\begin{aligned}\vect{AB} &= \coord{4-1}{1-2}{5-3}\\[.35em]&= \coord{3}{-1}{2} .\end{aligned}\]Soit \(D(x,y,z)\). On a \(\vect{DC} = \coord{6-x}{3-y}{4-z}\). L'égalité \(\vect{AB} = \vect{DC}\) nous donne le système :
\[\begin{cases} 6-x = 3 \\ 3-y = -1 \\ 4-z = 2 \end{cases} \quad\Longleftrightarrow\quad \begin{cases} x = 3 \\ y = 4 \\ z = 2 \end{cases}\]On trouve donc \(\mathbf{D(3, 4, 2)}\).
Le centre \(I\) du parallélogramme est le milieu de la diagonale \([AC]\). Avec \(A(1,2,3)\) et \(C(6,3,4)\):
\[\begin{aligned}I &= \left(\frac{1+6}{2}, \frac{2+3}{2}, \frac{3+4}{2}\right)\\[.35em]&= \mathbf{\left(\frac{7}{2}, \frac{5}{2}, \frac{7}{2}\right)} .\end{aligned}\]Remarque : On obtient le même résultat avec le milieu de \([BD]\)..
Par définition, les sommets d'un parallélogramme sont toujours coplanaires puisqu'ils appartiennent au plan dirigé par les vecteurs \(\vect{AB}\) et \(\vect{AD}\).
Vérifions-le en montrant que \(\vect{AD}\) est une combinaison linéaire de \(\vect{AB}\) et \(\vect{AC}\):
\[\begin{aligned}\vect{AD} &= \coord{3-1}{4-2}{2-3}\\[.35em]&= \coord{2}{2}{-1} .\end{aligned}\]\[\begin{aligned}\vect{AC} &= \coord{6-1}{3-2}{4-3}\\[.35em]&= \coord{5}{1}{1} .\end{aligned}\]On cherche \(\alpha\) et \(\beta\) tels que \(\vect{AD} = \alpha\vect{AB} + \beta\vect{AC}\): \(\begin{cases} 3\alpha + 5\beta = 2 \\ -\alpha + \beta = 2 \\ 2\alpha + \beta = -1 \end{cases}\) L'équation (2) donne \(\alpha = \beta - 2\). En substituant dans (3) :
\[\begin{aligned}2(\beta-2) + \beta &= -1 \implies 3\beta\\[.35em]&= 3 \implies \beta\\[.35em]&= 1 .\end{aligned}\]On en déduit
\[\begin{aligned}\alpha &= 1 - 2\\[.35em]&= -1 .\end{aligned}\]Vérification dans (1) : \(3(-1) + 5(1) = 2\). Le système est cohérent.
Puisque \(\vect{AD} = -\vect{AB} + \vect{AC}\), les vecteurs sont coplanaires. Les quatre points \(A, B, C\) et \(D\) sont donc bien coplanaires.
Corrigé : Exercice 11
\(\vect{AB}=\coord{2}{a-2}{4}\) et
\[\begin{aligned}\vect{AC} &= \coord{4}{8}{8}\\[.35em]&= 2\coord{2}{4}{4} .\end{aligned}\]Pour que \(A\), \(B\), \(C\) soient alignés, il faut \(\vect{AB}\parallel\vect{AC}\). Comme \(\vect{AC}=2\coord{2}{4}{4}\), on doit avoir \(\vect{AB}=\lambda\vect{AC}\). Première coordonnée : \(2=4\lambda\Rightarrow\lambda=\frac{1}{2}\). Troisième :
\[\begin{aligned}4 &= 8\times\frac{1}{2}\\[.35em]&= 4\end{aligned}\]✓. Deuxième : \(a-2=8\times\frac{1}{2}=4\Rightarrow \boldsymbol{a=6}\).
Vecteur directeur : \(\vect{AC}=\coord{4}{8}{8}\), qu'on simplifie par 4 : \(\vec{u}=\coord{1}{2}{2}\).
\((AC):\begin{cases}x=1+t\\y=2+2t\\z=3+2t\end{cases},\ t\in\R\)\(D(9,18,19)\in(AC)\) ? On cherche \(t\) : \(9=1+t\Rightarrow t=8\). Vérifions :
\[\begin{aligned}y &= 2+16\\[.35em]&= 18\end{aligned}\]✓,
\[\begin{aligned}z &= 3+16\\[.35em]&= 19\end{aligned}\]✓. Donc \(\boldsymbol{D\in(AC)}\).
Corrigé : Exercice 12
On cherche \((s,t,u)\) tels que les coordonnées coïncident :
\[\begin{cases}1+s+2t=-1+3u\\2s-t=1-u\\s+3t=4+u-2\end{cases} \quad\Leftrightarrow\quad \begin{cases}s+2t-3u=-2\\2s-t+u=1\\s+3t-u=2\end{cases}\]De (1) : \(s=-2-2t+3u\). Dans (2) :
\[\begin{aligned}2(-2-2t+3u)&=1+t-u\\[.35em]-4-4t+6u&=1+t-u\\[.35em]-5t+7u&=5.\end{aligned}\]Dans (3) : \((-2-2t+3u)+3t-u=2\Rightarrow t+2u=4\Rightarrow t=4-2u\).
Substitution dans \(-5t+7u=5\) : \(-5(4-2u)+7u=5\Rightarrow -20+10u+7u=5\Rightarrow 17u=25\Rightarrow u=\frac{25}{17}\).
Alors
\[\begin{aligned}t &= 4-\frac{50}{17}\\[.35em]&= \frac{18}{17} ,\end{aligned}\]\[\begin{aligned}s &= -2-\frac{36}{17}+\frac{75}{17}\\[.35em]&= \frac{-34-36+75}{17}\\[.35em]&= \frac{5}{17} .\end{aligned}\]Point d'intersection :
\[\begin{aligned}M &= \left(-1+\frac{75}{17},\,1-\frac{25}{17},\,4+\frac{25}{17}\right)\\[.35em]&= \boldsymbol{\left(\frac{58}{17},\,-\frac{8}{17},\,\frac{93}{17}\right)} .\end{aligned}\]Le vecteur directeur de d est \((3,-1,1)\) ; ceux du plan sont \((1,2,1)\) et \((2,-1,3)\), non colinéaires. Cherchons une combinaison :
\[\begin{cases}a+2b=3,\\2a-b=-1,\\a+3b=1.\end{cases}\]La première donne \(a=3-2b\). Dans la deuxième, \(6-5b=-1\), donc \(b=7/5\) et \(a=1/5\). La troisième donnerait \(1/5+21/5=22/5\), différent de 1. Il n'existe pas de combinaison : la direction de d sort de celle du plan. La droite est donc sécante au plan, en accord avec le point trouvé à la question précédente.
Corrigé : Problème (Barycentres)
Partie A
1. On cherche \(G\) tel que \(\alpha\vect{GA}+\beta\vect{GB}=\vec{0}\). En utilisant un point \(O\) quelconque et la relation de Chasles : \(\alpha(\vect{OA}-\vect{OG})+\beta(\vect{OB}-\vect{OG})=\vec{0}\), soit \(\alpha\vect{OA}+\beta\vect{OB}-(\alpha+\beta)\vect{OG}=\vec{0}\).
Comme \(\alpha+\beta\neq 0\), on peut isoler : \(\vect{OG}=\frac{\alpha\vect{OA}+\beta\vect{OB}}{\alpha+\beta}\). Cette expression détermine un unique point \(G\). \(\square\)
2. C'est exactement ce qu'on vient de montrer : \(\vect{OG}=\frac{\alpha\vect{OA}+\beta\vect{OB}}{\alpha+\beta}\).
3.
\(\vect{OG}=\frac{\vect{OA}+\vect{OB}}{2}\). En coordonnées : \(G=\left(\frac{x_A+x_B}{2},\frac{y_A+y_B}{2},\frac{z_A+z_B}{2}\right)\), c'est bien le milieu de \([AB]\). ✓
4.
5. \(\vect{AG}=\coord{1}{-1}{1}\) et
Donc \(\vect{AG}=\frac{1}{4}\vect{AB}\) : \(G\) est sur \((AB)\), situé au quart de \([AB]\) à partir de \(A\).
Partie B
6. Même raisonnement : \(\alpha\vect{GA}+\beta\vect{GB}+\gamma\vect{GC}=\vec{0}\) donne, via Chasles :
7.
qui est une combinaison linéaire de \(\vect{AB}\) et \(\vect{AC}\). Donc \(G\) est dans le plan \((ABC)\). \(\square\)
8.
9. La médiane issue de \(A\) rejoint le milieu \(M\) de \([BC]\). \(M=\left(0,\frac{1}{2},\frac{1}{2}\right)\). \(\vect{AG}=\coord{-\frac{2}{3}}{\frac{1}{3}}{\frac{1}{3}}\) et \(\vect{AM}=\coord{-1}{\frac{1}{2}}{\frac{1}{2}}\). On vérifie : \(\vect{AG}=\frac{2}{3}\vect{AM}\). Donc \(G\) est situé aux deux tiers de la médiane \([AM]\) à partir de A, et au tiers à partir du milieu M. Par symétrie du raisonnement, c'est vrai pour les trois médianes. \(\square\)
Partie C
10. \(G\) est l'unique point vérifiant \(\alpha\vect{GA}+\beta\vect{GB}+\gamma\vect{GC}+\delta\vect{GD}=\vec{0}\), soit \(\vect{OG}=\frac{\alpha\vect{OA}+\beta\vect{OB}+\gamma\vect{OC}+\delta\vect{OD}}{\alpha+\beta+\gamma+\delta}\).
11. Pour
12.
13. Soit \(G'_{BCD}\) le centre de gravité de la face \(BCD\) :
La médiane issue de \(A\) est \([AG'_{BCD}]\). On vérifie : \(\vect{AG}=\frac{3}{4}\vect{AG'_{BCD}}\), donc \(G\) divise \([AG'_{BCD}]\) dans le rapport \(3:1\) (3 parts de \(A\) vers \(G'_{BCD}\), 1 part de \(G'_{BCD}\)). Par symétrie du raisonnement, c'est vrai pour les 4 médianes : elles sont concourantes en \(G\). \(\square\)
Fiche mémoire : voir, traduire, vérifier
Maîtrise du chapitre
Validation contrôlée
Réponds aux QCM, sélectionne les bonnes propositions ou remets les étapes dans l'ordre. Le site vérifie chaque réponse avant d'ouvrir la balise suivante.